Lorsque l’on travaille avec des modèles de diffusion, comprendre le fonctionnement des échantillonneurs et des planificateurs est essentiel pour obtenir des résultats optimaux. Ces composants influencent la manière dont le bruit est éliminé de l’espace latent, façonnant la qualité et les caractéristiques du résultat final. Ce guide approfondit le fonctionnement des échantillonneurs, explique leur importance et propose des étapes concrètes pour choisir les meilleures combinaisons échantillonneur-planificateur pour vos flux de travail.
Sommaire
Que sont les échantillonneurs ?
Les échantillonneurs sont des algorithmes qui guident le processus de diffusion, la colonne vertébrale de la génération d’images dans les modèles de diffusion. Dans les grandes lignes, les modèles de diffusion partent d’un champ de bruit aléatoire et l’affinent de manière itérative pour produire une image cohérente. Les échantillonneurs déterminent la façon dont cet affinement se produit en contrôlant le processus d’élimination du bruit à chaque étape.
Comment fonctionnent les échantillonneurs
- Représentation de l’espace latent:
Les modèles de diffusion fonctionnent dans un espace latent, une représentation de haute dimension de l’image. Au départ, l’espace latent est rempli de bruit aléatoire. - Affinement itératif:
L’échantillonneur fonctionne en éliminant le bruit de l’espace latent de manière itérative au moyen d’une série d’opérations mathématiques. Ces opérations sont définies par l’algorithme d’échantillonnage, qui détermine le rythme et la manière de l’élimination du bruit. - Injection de bruit (facultative):
Certains échantillonneurs, comme les échantillonneurs ancestraux, injectent du bruit supplémentaire à chaque étape. Cette approche stochastique introduit de l’aléatoire, ce qui permet au modèle d’explorer des possibilités plus diverses et de résoudre des détails plus fins. - Convergence ou divergence:
- Échantillonneurs convergents: Affinent progressivement l’espace latent afin que les étapes ultérieures ressemblent étroitement aux précédentes, produisant des résultats plus lisses et plus prévisibles.
- Échantillonneurs divergents: Introduisent de l’aléatoire pour permettre aux étapes ultérieures de s’écarter des précédentes, ce qui peut produire des résultats plus naturalistes ou plus détaillés.
- Décodage final:
Une fois le processus d’affinement terminé, l’espace latent est décodé à l’aide d’un décodeur propre au modèle (par exemple, le décodeur DAE) pour produire l’image finale.
Pourquoi les échantillonneurs comptent
Les échantillonneurs sont essentiels car ils influencent directement :
- Qualité d’image: La fluidité, la résolution des détails et la présence d’artefacts dépendent de l’échantillonneur utilisé.
- Compatibilité avec le modèle: Tous les échantillonneurs ne fonctionnent pas avec tous les modèles de diffusion. Choisir un échantillonneur incompatible peut conduire à de mauvais résultats, voire à des sorties inutilisables.
- Temps de traitement: Certains échantillonneurs sont plus lourds en calcul que d’autres, ce qui influe sur le temps nécessaire à la génération d’images.
Les échantillonneurs populaires expliqués
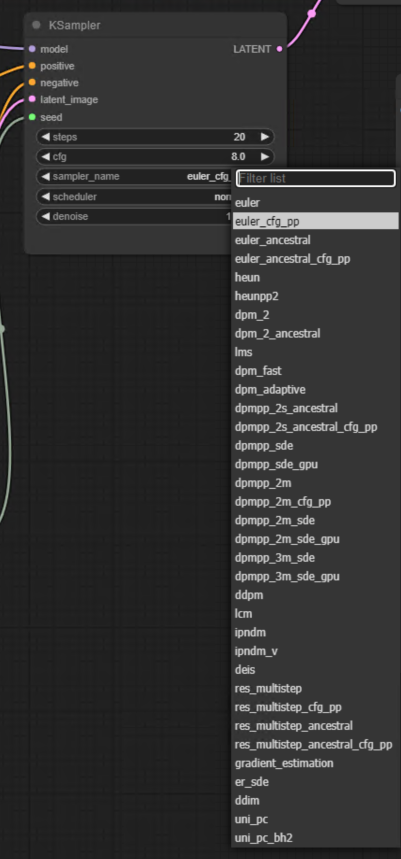
| Nom de l’échantillonneur | Description | Cas d’usage | Avantages | Inconvénients |
|---|---|---|---|---|
| Euler | Un échantillonneur simple et rapide qui utilise la méthode d’Euler pour éliminer le bruit. | Flux de travail de base, tests rapides et modèles peu complexes. | Rapide et efficace en calcul. | Peut produire des résultats moins détaillés ou de moindre qualité. |
| Euler_Cfg_PP | Échantillonneur Euler associé à la CFG (guidage sans classifieur) pour un meilleur contrôle. | Scénarios nécessitant un guidage précis pour la génération d’images. | Offre un meilleur contrôle sur le résultat final. | Légèrement plus lent que l’échantillonneur Euler de base. |
| Euler_Ancestral | Une variante d’Euler qui introduit de l’aléatoire pour des résultats plus diversifiés. | Flux de travail créatifs nécessitant des variations dans le résultat. | Produit des résultats diversifiés et uniques. | Peut introduire du bruit ou des incohérences dans les résultats. |
| Euler_Ancestral_Cfg_PP | Combine Euler Ancestral avec la CFG pour des résultats guidés mais diversifiés. | Flux de travail créatifs avec aléatoire contrôlé. | Équilibre efficacement diversité et contrôle. | Peut être plus lent et plus gourmand en calcul. |
| Heun | Un échantillonneur qui utilise la méthode de Heun pour une élimination du bruit plus précise. | Scénarios nécessitant une précision supérieure à celle d’Euler. | Produit des résultats plus lisses et plus raffinés. | Légèrement plus lent qu’Euler en raison de sa précision accrue. |
| DPM_2 | Un échantillonneur de modèle probabiliste de diffusion avec débruitage (DPM) du second ordre. | Flux de travail de haute qualité nécessitant des résultats détaillés. | Produit des résultats de haute qualité avec des détails fins. | Gourmand en calcul et plus lent. |
| DPM_2_Ancestral | Introduit de l’aléatoire dans l’échantillonneur DPM_2 pour des résultats diversifiés. | Flux de travail créatifs nécessitant de la variété dans les résultats. | Produit des résultats diversifiés tout en préservant la qualité. | Peut produire des résultats incohérents. |
| DPM_Fast | Une variante plus rapide de DPM, conçue pour la vitesse. | Flux de travail nécessitant des résultats rapides avec une qualité acceptable. | Plus rapide que les autres variantes de DPM. | Peut sacrifier certains détails et de la qualité au profit de la vitesse. |
| DPM_Adaptive | Ajuste dynamiquement le processus d’élimination du bruit pendant la diffusion. | Flux de travail complexes nécessitant un affinement adaptatif. | Produit des résultats équilibrés et adaptatifs. | Exigeant en calcul. |
| DPM++_2S_Cfg_PP | Un échantillonneur DPM++ guidé, optimisé pour des résultats de haute qualité. | Flux de travail axés sur la précision nécessitant un affinement guidé. | Produit des résultats très raffinés et détaillés. | Plus lent et nécessite un réglage minutieux. |
| DPM++_SDE | Un échantillonneur DPM++ fondé sur les équations différentielles stochastiques (SDE). | Scénarios nécessitant un contrôle du bruit et des résultats lisses. | Produit des résultats lisses et sans artefacts. | Gourmand en calcul et plus lent. |
| DPM++_2M | Un échantillonneur DPM++ du second ordre à plusieurs étapes. | Flux de travail de haute qualité nécessitant un affinement en plusieurs étapes. | Produit des résultats détaillés et de haute qualité. | Exigeant en calcul. |
| DDIM | Échantillonneur de modèles implicites de diffusion avec débruitage (DDIM) pour une inférence plus rapide. | Scénarios nécessitant des résultats plus rapides avec une qualité acceptable. | Plus rapide que les échantillonneurs de diffusion traditionnels. | Peut produire des résultats légèrement moins détaillés. |
| Uni_PC | Un échantillonneur utilisant les méthodes Uni-PC (prédicteur-correcteur uniforme). | Flux de travail nécessitant une élimination du bruit équilibrée. | Produit des résultats équilibrés et prévisibles. | Flexibilité limitée dans les flux de travail complexes. |
| Uni_PC_BH2 | Une variante d’Uni-PC aux capacités d’élimination du bruit renforcées. | Flux de travail de haute précision nécessitant des résultats lisses. | Produit des résultats plus lisses et plus raffinés qu’Uni-PC. | Exigeant en calcul. |
| IPNDM | Échantillonneur de modèle de diffusion de bruit probabiliste itératif. | Flux de travail itératifs nécessitant un contrôle précis du bruit. | Produit des résultats très détaillés et raffinés. | Plus lent en raison du traitement itératif. |
| DEIS | Échantillonneur d’inférence efficace fondé sur la diffusion. | Scénarios nécessitant une inférence efficace et rapide. | Rapide et efficace en calcul. | Peut sacrifier une partie de la qualité au profit de la vitesse. |
| Gradient_Estimation | Un échantillonneur axé sur l’estimation des gradients pendant la diffusion. | Flux de travail de recherche nécessitant une analyse des gradients. | Fournit des informations détaillées sur les gradients. | Non optimisé pour la génération d’images à usage général. |
Que sont les planificateurs ?
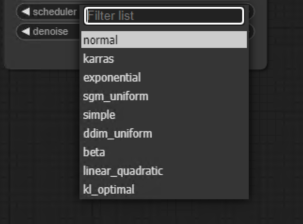
Les planificateurs contrôlent le processus d’échantillonnage en définissant la manière dont le bruit est éliminé à chaque étape. Tandis que les échantillonneurs dictent l’algorithme utilisé pour l’affinement, les planificateurs déterminent le rythme et le motif de l’élimination du bruit.
Comment fonctionnent les planificateurs
Les planificateurs orchestrent le processus d’échantillonnage en :
- Stratégie d’élimination du bruit:
Déterminer s’il faut éliminer la même quantité de bruit à chaque étape ou ajuster le taux de façon dynamique. - Ajustement des étapes:
Contrôler la façon dont le processus d’affinement évolue à mesure que le nombre d’étapes augmente. Par exemple :- Les planificateurs uniformes éliminent une quantité fixe de bruit à chaque étape.
- Les planificateurs dynamiques réduisent moins de bruit à mesure que le processus progresse, ce qui permet des ajustements plus fins dans les étapes ultérieures.
- Amélioration des performances de l’échantillonneur:
Associer les échantillonneurs au bon planificateur peut améliorer considérablement la qualité de l’image et réduire les artefacts.
Les planificateurs populaires expliqués
| Planificateur | Description | Cas d’usage | Avantages | Inconvénients |
|---|---|---|---|---|
| Normal | Le planificateur par défaut, qui applique un processus standard d’élimination uniforme du bruit. | Flux de travail de base et génération d’images à usage général. | Facile à utiliser et largement compatible avec la plupart des échantillonneurs. | Peut produire des résultats bruités ou des artefacts s’il n’est pas associé à un échantillonneur optimal. |
| Karras | Un planificateur dynamique qui ajuste progressivement l’élimination du bruit, améliorant souvent les résultats. | Flux de travail avancés nécessitant des résultats de haute qualité et sans artefacts. | Réduit les artefacts et améliore la qualité de l’image. | Peut nécessiter un réglage fin pour certains échantillonneurs. |
| Exponential | Réduit progressivement le bruit selon un motif exponentiel, en mettant l’accent sur les premières étapes. | Scénarios où l’affinement aux premiers stades est essentiel. | Produit des transitions plus fluides dans l’espace latent. | Peut avoir du mal à résoudre les détails fins dans les étapes ultérieures. |
| SGM_Uniform | Un planificateur adapté aux méthodes de gradient stochastique, qui applique une élimination uniforme du bruit. | Convient aux flux de travail stochastiques et aux modèles optimisés pour les techniques SGM. | Garantit une élimination du bruit constante à toutes les étapes. | Peut manquer de flexibilité pour les modèles nécessitant un ajustement dynamique du bruit. |
| Simple | Un planificateur simple avec une complexité minimale. | Tests rapides et flux de travail où la simplicité est préférée. | Rapide et facile à configurer. | Capacités d’optimisation limitées pour des résultats de haute qualité. |
| DDIM_Uniform | Un planificateur conçu pour DDIM (modèles implicites de diffusion avec débruitage) avec élimination uniforme du bruit. | Flux de travail basés sur DDIM nécessitant une réduction de bruit constante. | Garantit la compatibilité avec les échantillonneurs DDIM. | Peut ne pas bien fonctionner avec des échantillonneurs autres que DDIM. |
| Beta | Utilise une distribution bêta pour contrôler l’élimination du bruit, en mettant l’accent sur certaines étapes. | Scénarios nécessitant un accent particulier sur certaines étapes du processus de diffusion. | Offre un meilleur contrôle sur le motif d’élimination du bruit. | Nécessite une configuration détaillée et une compréhension des distributions bêta. |
| Linear_Quadratic | Combine des motifs linéaires et quadratiques pour l’élimination du bruit. | Flux de travail complexes nécessitant un mélange de réduction de bruit progressive et agressive. | Équilibre transitions fluides et affinements nets. | Peut produire des résultats incohérents s’il n’est pas associé au bon échantillonneur. |
| KL_Optimal | Un planificateur optimisé à l’aide de la divergence KL pour minimiser les artefacts de bruit. | Flux de travail de haute précision nécessitant un bruit et des artefacts minimaux. | Produit des résultats de haute qualité et sans artefacts. | Gourmand en calcul et peut nécessiter un réglage minutieux. |
Karus Scheduler
- Comment ça fonctionne: Ajuste dynamiquement le taux d’élimination du bruit en fonction du nombre d’étapes, optimisant le processus d’affinement pour des résultats plus lisses.
- Avantages: Améliore les performances de l’échantillonneur, en particulier pour les échantillonneurs comme
dpmpp_2m. - Limites: Peut nécessiter des expérimentations pour trouver les meilleurs réglages pour des flux de travail spécifiques.
Flux de travail pratique : choisir les échantillonneurs et les planificateurs
Processus étape par étape
- Choisir un échantillonneur:
- Commencez par un échantillonneur standard comme Euler pour des résultats lisses et prévisibles.
- Passez à Euler Ancestral ou UniPC pour des résultats plus naturalistes ou plus contrastés.
- Expérimentez avec les échantillonneurs de la famille DPM pour les tâches avancées.
- Tester la compatibilité:
- Assurez-vous que l’échantillonneur est compatible avec votre modèle de diffusion. Par exemple, évitez LMS avec Juggernaut XL.
- Exécuter le flux de travail:
- Exécutez le processus de génération d’images avec l’échantillonneur sélectionné.
- Observez les résultats en notant les artefacts, la convergence ou la divergence.
- Ajuster le planificateur:
- Si le résultat est bruité ou comporte beaucoup d’artefacts, passez à un planificateur dynamique comme Karus.
- Exécutez à nouveau le flux de travail et comparez les résultats.
- Comparer les résultats:
- Utilisez le panneau de file d’attente pour naviguer entre les images générées par différentes combinaisons échantillonneur-planificateur.
- Évaluez les différences en matière de détails, de contraste et de résolution des artefacts.
Exemple : comparer les échantillonneurs et les planificateurs
Configuration du scénario
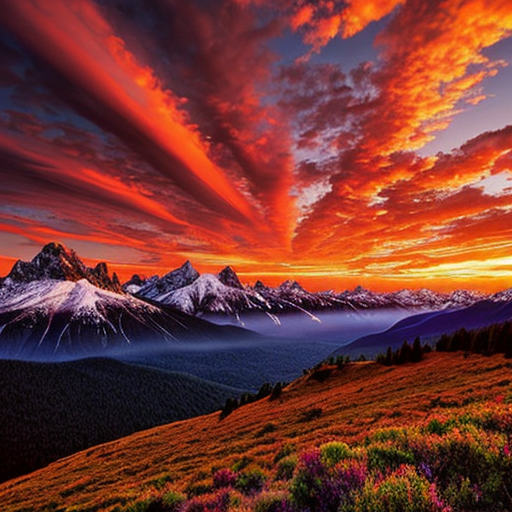
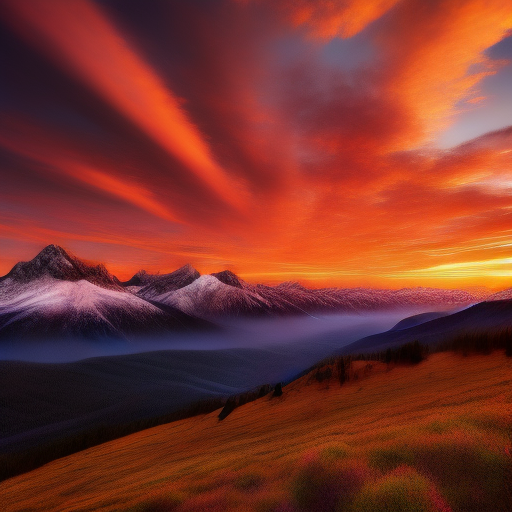
- Prompt: “A vibrant sunset over a mountain range with clouds, realistic style.”
- Graine fixe: 599869489844012
- CheckPoint: Realistic Vision 5.1
- Étapes: 50
- Échelle CFG: 7.5
- Résolution: 512×512
Tableau comparatif
| Combinaison échantillonneur-planificateur | Description du résultat | Points forts | Points faibles |
|---|---|---|---|
| Euler + Normal | Produit une image basique avec un coucher de soleil et des montagnes nets, mais sans détails fins. | Rapide et efficace en calcul. | Les nuages peuvent paraître plats et les couleurs manquer de vivacité. |
| Euler_Ancestral + Karras | Génère une image plus vibrante, avec des formations nuageuses douces et aléatoires. | Ajoute de la diversité et une touche artistique à l’image. | Peut introduire de légères incohérences dans les formes des montagnes. |
| DPM++_2M + Exponential | Crée une image très détaillée et réaliste, avec des arêtes de montagne nettes et des nuages lisses. | Produit des résultats de haute qualité et photoréalistes. | Gourmand en calcul et plus lent. |
| DDIM + Linear_Quadratic | Produit une image équilibrée, avec de bons détails et des transitions fluides entre les éléments. | Plus rapide que les variantes de DPM++ tout en conservant une qualité correcte. | Peut manquer du raffinement extrême des échantillonneurs DPM++. |
| DPM++_2S_Cfg_PP + KL_Optimal | Génère un coucher de soleil d’un réalisme saisissant, avec des détails de nuages complexes et des textures de montagne nettes. | Offre le raffinement le plus élevé et un résultat sans artefacts. | Nécessite des ressources de calcul importantes et un temps de traitement plus long. |
| DPM_Fast + Beta | Produit une image raisonnablement détaillée, avec de bonnes couleurs et textures. | Plus rapide que la plupart des échantillonneurs basés sur DPM. | Peut sacrifier certains détails et de la netteté au profit de la vitesse. |
| Gradient_Estimation + Karras | Génère une image artistique avec des transitions en dégradé entre le coucher de soleil et les montagnes. | Idéal pour les flux de travail créatifs ou de recherche. | Peut ne pas convenir aux résultats photoréalistes. |
| DEIS + Normal | Produit rapidement une image modérément détaillée de qualité acceptable. | Extrêmement rapide et efficace en calcul. | Les nuages et les montagnes peuvent paraître trop simplifiés. |
Exemple de comparaison visuelle
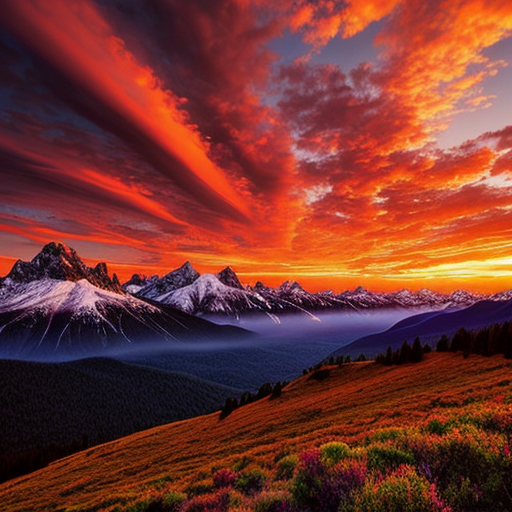
1. Euler + Normal
- Résultat: Image basique avec des montagnes et des nuages visibles, mais sans textures complexes.
- Cas d’usage: Prototypage rapide ou tests.
2. Euler_Ancestral + Karras
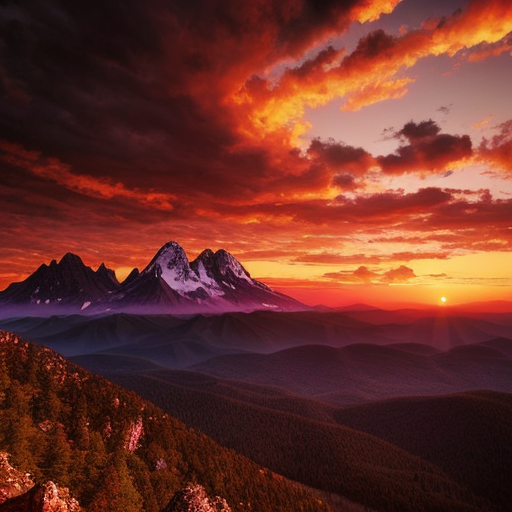
- Résultat: Couleurs vibrantes avec des formations nuageuses aléatoires, penchant vers l’interprétation artistique.
- Cas d’usage: Flux de travail créatifs où la diversité est prioritaire.
3. DPM++_2M + Exponential
- Résultat: Montagnes et nuages très détaillés, avec des transitions fluides et des effets d’éclairage réalistes.
- Cas d’usage: Génération d’images de haute qualité et photoréalistes.
4. DDIM + Linear_Quadratic
- Résultat: Image équilibrée avec de bons détails et des dégradés fluides, adaptée à un usage général.
- Cas d’usage: Flux de travail plus rapides sans trop sacrifier la qualité.
Points clés à retenir
Échantillonneurs rapides (Euler, DEIS):
Idéaux pour des résultats rapides, mais peuvent manquer de détails et de raffinement.
Utiles pour le prototypage ou les environnements à faibles ressources.
Échantillonneurs de haute qualité (variantes DPM++):
Produisent des images réalistes et détaillées, mais sont gourmands en calcul.
Idéaux pour la production finale ou les flux de travail nécessitant une haute précision.
Échantillonneurs créatifs (variantes ancestrales):
Introduisent de l’aléatoire et de la diversité, ce qui les rend idéaux pour les résultats artistiques.
Peuvent sacrifier la cohérence ou le réalisme au profit de la créativité.
Impact du planificateur:
Normal: Résultats standard sans améliorations majeures.
Karras: Améliore la vivacité et réduit les artefacts.
Exponential: Transitions fluides et affinement précoce.
Conseils pour optimiser le choix de l’échantillonneur et du planificateur
- L’expérimentation est essentielle:
Testez plusieurs combinaisons échantillonneur-planificateur pour trouver l’association optimale pour votre modèle et votre cas d’usage. - Comprendre les exigences du modèle:
Renseignez-vous sur la compatibilité de votre modèle de diffusion avec des échantillonneurs et des planificateurs spécifiques. Par exemple, les échantillonneurs de la famille DPM nécessitent souvent des planificateurs dynamiques pour de meilleurs résultats. - Utiliser des échantillonneurs ancestraux pour la diversité:
Si votre objectif est de générer des résultats diversifiés et naturalistes, envisagez d’utiliser des échantillonneurs ancestraux comme Euler Ancestral. - Tirer parti des planificateurs dynamiques:
Associez les échantillonneurs à des planificateurs dynamiques comme Karus pour améliorer les performances et réduire les artefacts.
Conclusion
Les échantillonneurs et les planificateurs sont la colonne vertébrale des modèles de diffusion, façonnant la qualité et les caractéristiques des images générées. En comprenant leur fonctionnement et en expérimentant les combinaisons, vous pouvez libérer tout le potentiel de vos flux de travail. Que vous affiniez des résultats lisses avec des échantillonneurs convergents ou que vous résolviez des détails complexes avec des variantes ancestrales, le bon planificateur peut faire toute la différence.