Cuando se trabaja con modelos de difusión, comprender el funcionamiento de los muestreadores y los planificadores es fundamental para lograr resultados óptimos. Estos componentes influyen en cómo se elimina el ruido del espacio latente, dando forma a la calidad y las características del resultado final. Esta guía profundiza en el funcionamiento de los muestreadores, explica su importancia y ofrece pasos prácticos para elegir las mejores combinaciones de muestreador y planificador para tus flujos de trabajo.
Índice
¿Qué son los muestreadores?
Los muestreadores son algoritmos que guían el proceso de difusión, la base de la generación de imágenes en los modelos de difusión. En términos generales, los modelos de difusión empiezan con un campo de ruido aleatorio y lo refinan de forma iterativa para producir una imagen coherente. Los muestreadores determinan cómo se produce este refinamiento controlando el proceso de eliminación de ruido en cada paso.
Cómo funcionan los muestreadores
- Representación del espacio latente:
Los modelos de difusión operan en un espacio latente, una representación de alta dimensión de la imagen. Al principio, el espacio latente está lleno de ruido aleatorio. - Refinamiento iterativo:
El muestreador funciona eliminando ruido del espacio latente de forma iterativa mediante una serie de operaciones matemáticas. Estas operaciones están definidas por el algoritmo de muestreo, que determina el ritmo y la forma de la eliminación de ruido. - Inyección de ruido (opcional):
Algunos muestreadores, como los muestreadores ancestrales, inyectan ruido adicional en cada paso. Este enfoque estocástico introduce aleatoriedad, lo que permite al modelo explorar posibilidades más diversas y resolver detalles más finos. - Convergencia frente a divergencia:
- Muestreadores convergentes: Refina gradualmente el espacio latente para que los pasos posteriores se parezcan mucho a los anteriores, produciendo resultados más suaves y predecibles.
- Muestreadores divergentes: Introduce aleatoriedad para que los pasos posteriores puedan divergir de los anteriores, lo que puede dar lugar a resultados más naturalistas o detallados.
- Decodificación final:
Una vez completado el proceso de refinamiento, el espacio latente se decodifica con un decodificador específico del modelo (por ejemplo, el decodificador DAE) para producir la imagen final.
Por qué importan los muestreadores
Los muestreadores son fundamentales porque influyen directamente en:
- Calidad de imagen: La suavidad, la resolución de detalles y la presencia de artefactos dependen del muestreador utilizado.
- Compatibilidad con el modelo: No todos los muestreadores funcionan con todos los modelos de difusión. Elegir un muestreador incompatible puede dar lugar a malos resultados o incluso a salidas inutilizables.
- Tiempo de procesamiento: Algunos muestreadores son computacionalmente más pesados que otros, lo que afecta al tiempo necesario para generar la imagen.
Muestreadores populares explicados
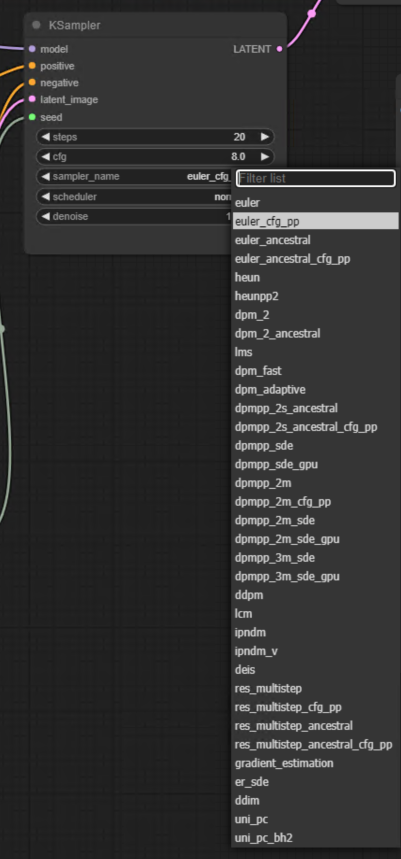
| Nombre del muestreador | Descripción | Caso de uso | Ventajas | Desventajas |
|---|---|---|---|---|
| Euler | Un muestreador simple y rápido que usa el método de Euler para eliminar el ruido. | Flujos de trabajo básicos, pruebas rápidas y modelos de baja complejidad. | Rápido y computacionalmente eficiente. | Puede producir resultados menos detallados o de menor calidad. |
| Euler_Cfg_PP | Muestreador Euler combinado con CFG (orientación sin clasificador) para un mejor control. | Escenarios que requieren una orientación precisa para la generación de imágenes. | Añade un mejor control sobre el resultado final. | Ligeramente más lento que el muestreador Euler básico. |
| Euler_Ancestral | Una variante de Euler que introduce aleatoriedad para obtener resultados más diversos. | Flujos de trabajo creativos que requieren variaciones en el resultado. | Produce resultados diversos y únicos. | Puede introducir ruido o incoherencia en los resultados. |
| Euler_Ancestral_Cfg_PP | Combina Euler Ancestral con CFG para obtener resultados guiados pero diversos. | Flujos de trabajo creativos con aleatoriedad controlada. | Equilibra eficazmente la diversidad y el control. | Puede ser más lento y computacionalmente más intensivo. |
| Heun | Un muestreador que usa el método de Heun para mejorar la precisión en la eliminación de ruido. | Escenarios que requieren mayor precisión que Euler. | Produce resultados más suaves y refinados. | Ligeramente más lento que Euler debido a su mayor precisión. |
| DPM_2 | Un muestreador de modelo probabilístico de difusión con eliminación de ruido (DPM) de segundo orden. | Flujos de trabajo de alta calidad que requieren resultados detallados. | Produce resultados de alta calidad con detalles finos. | Computacionalmente intensivo y más lento. |
| DPM_2_Ancestral | Introduce aleatoriedad en el muestreador DPM_2 para obtener resultados diversos. | Flujos de trabajo creativos que requieren variedad en los resultados. | Produce resultados diversos manteniendo la calidad. | Puede producir resultados incoherentes. |
| DPM_Fast | Una variante más rápida de DPM, diseñada para la velocidad. | Flujos de trabajo que requieren resultados rápidos con una calidad aceptable. | Más rápido que otras variantes de DPM. | Puede sacrificar algo de detalle y calidad por velocidad. |
| DPM_Adaptive | Ajusta dinámicamente el proceso de eliminación de ruido durante la difusión. | Flujos de trabajo complejos que requieren un refinamiento adaptativo. | Produce resultados equilibrados y adaptativos. | Exigente en cómputo. |
| DPM++_2S_Cfg_PP | Un muestreador DPM++ guiado, optimizado para resultados de alta calidad. | Flujos de trabajo centrados en la precisión que requieren un refinamiento guiado. | Produce resultados muy refinados y detallados. | Más lento y requiere un ajuste cuidadoso. |
| DPM++_SDE | Un muestreador DPM++ basado en ecuaciones diferenciales estocásticas (SDE). | Escenarios que requieren control del ruido y resultados suaves. | Produce resultados suaves y sin artefactos. | Computacionalmente intensivo y más lento. |
| DPM++_2M | Un muestreador DPM++ de segundo orden y varios pasos. | Flujos de trabajo de alta calidad que requieren un refinamiento en varios pasos. | Produce resultados detallados y de alta calidad. | Exigente en cómputo. |
| DDIM | Muestreador de modelos implícitos de difusión con eliminación de ruido (DDIM) para una inferencia más rápida. | Escenarios que requieren resultados más rápidos con una calidad aceptable. | Más rápido que los muestreadores de difusión tradicionales. | Puede producir resultados ligeramente menos detallados. |
| Uni_PC | Un muestreador que usa métodos Uni-PC (predictor-corrector uniforme). | Flujos de trabajo que requieren una eliminación de ruido equilibrada. | Produce resultados equilibrados y predecibles. | Flexibilidad limitada en flujos de trabajo complejos. |
| Uni_PC_BH2 | Una variante de Uni-PC con capacidades de eliminación de ruido mejoradas. | Flujos de trabajo de alta precisión que requieren resultados suaves. | Produce resultados más suaves y refinados que Uni-PC. | Exigente en cómputo. |
| IPNDM | Muestreador de modelo de difusión de ruido probabilístico iterativo. | Flujos de trabajo iterativos que requieren un control preciso del ruido. | Produce resultados muy detallados y refinados. | Más lento debido al procesamiento iterativo. |
| DEIS | Muestreador de inferencia eficiente basado en difusión. | Escenarios que requieren una inferencia eficiente y rápida. | Rápido y computacionalmente eficiente. | Puede sacrificar algo de calidad por velocidad. |
| Gradient_Estimation | Un muestreador centrado en estimar gradientes durante la difusión. | Flujos de trabajo de investigación que requieren análisis de gradientes. | Proporciona información detallada sobre gradientes. | No está optimizado para la generación de imágenes de uso general. |
¿Qué son los planificadores?
Los planificadores controlan el proceso de muestreo definiendo cómo se elimina el ruido en cada paso. Mientras los muestreadores dictan el algoritmo utilizado para el refinamiento, los planificadores determinan el ritmo y el patrón de la eliminación de ruido.
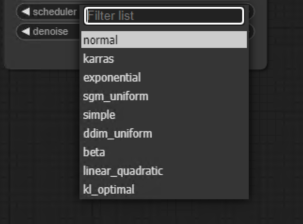
Cómo funcionan los planificadores
Los planificadores orquestan el proceso de muestreo mediante:
- Estrategia de eliminación de ruido:
Determinar si se elimina la misma cantidad de ruido en cada paso o si se ajusta la tasa de forma dinámica. - Ajuste de pasos:
Controlar cómo evoluciona el proceso de refinamiento a medida que aumenta el número de pasos. Por ejemplo:- Los planificadores uniformes eliminan una cantidad fija de ruido en cada paso.
- Los planificadores dinámicos reducen menos ruido a medida que avanza el proceso, lo que permite ajustes más finos en los pasos posteriores.
- Mejora del rendimiento del muestreador:
Combinar los muestreadores con el planificador adecuado puede mejorar significativamente la calidad de la imagen y reducir los artefactos.
Planificadores populares explicados
| Planificador | Descripción | Caso de uso | Ventajas | Desventajas |
|---|---|---|---|---|
| Normal | El planificador predeterminado, que aplica un proceso estándar de eliminación uniforme de ruido. | Flujos de trabajo básicos y generación de imágenes de uso general. | Fácil de usar y ampliamente compatible con la mayoría de los muestreadores. | Puede producir resultados ruidosos o artefactos si no se combina con un muestreador óptimo. |
| Karras | Un planificador dinámico que ajusta la eliminación de ruido de forma progresiva, mejorando a menudo los resultados. | Flujos de trabajo avanzados que requieren resultados de alta calidad y sin artefactos. | Reduce los artefactos y mejora la calidad de la imagen. | Puede requerir ajustes finos para muestreadores específicos. |
| Exponential | Reduce el ruido gradualmente siguiendo un patrón exponencial, con énfasis en los primeros pasos. | Escenarios en los que el refinamiento en las primeras etapas es fundamental. | Produce transiciones más suaves en el espacio latente. | Puede tener dificultades para resolver detalles finos en los pasos posteriores. |
| SGM_Uniform | Un planificador adaptado a los métodos de gradiente estocástico, que aplica una eliminación uniforme de ruido. | Adecuado para flujos de trabajo estocásticos y modelos optimizados para técnicas SGM. | Garantiza una eliminación de ruido constante en todos los pasos. | Puede carecer de flexibilidad para modelos que requieren un ajuste dinámico del ruido. |
| Simple | Un planificador sencillo con una complejidad mínima. | Pruebas rápidas y flujos de trabajo en los que se prefiere la simplicidad. | Rápido y fácil de configurar. | Capacidades de optimización limitadas para resultados de alta calidad. |
| DDIM_Uniform | Un planificador diseñado para DDIM (modelos implícitos de difusión con eliminación de ruido) con eliminación uniforme de ruido. | Flujos de trabajo basados en DDIM que requieren una reducción de ruido constante. | Garantiza la compatibilidad con los muestreadores DDIM. | Puede no funcionar bien con muestreadores que no sean DDIM. |
| Beta | Usa una distribución beta para controlar la eliminación de ruido, con énfasis en ciertos pasos. | Escenarios que requieren un énfasis específico en ciertas etapas del proceso de difusión. | Ofrece un mayor control sobre el patrón de eliminación de ruido. | Requiere una configuración detallada y comprender las distribuciones beta. |
| Linear_Quadratic | Combina patrones lineales y cuadráticos para la eliminación de ruido. | Flujos de trabajo complejos que requieren una mezcla de reducción de ruido gradual y agresiva. | Equilibra transiciones suaves y refinamientos marcados. | Puede producir resultados incoherentes si no se combina con el muestreador adecuado. |
| KL_Optimal | Un planificador optimizado mediante la divergencia KL para minimizar los artefactos de ruido. | Flujos de trabajo de alta precisión que requieren un ruido y unos artefactos mínimos. | Produce resultados de alta calidad y sin artefactos. | Computacionalmente intensivo y puede requerir un ajuste cuidadoso. |
Karus Scheduler
- Cómo funciona: Ajusta dinámicamente la tasa de eliminación de ruido según el número de pasos, optimizando el proceso de refinamiento para obtener resultados más suaves.
- Ventajas: Mejora el rendimiento del muestreador, especialmente para muestreadores como
dpmpp_2m. - Limitaciones: Puede requerir experimentación para encontrar los mejores ajustes para flujos de trabajo específicos.
Flujo de trabajo práctico: elegir muestreadores y planificadores
Proceso paso a paso
- Elegir un muestreador:
- Empieza con un muestreador estándar como Euler para obtener resultados suaves y predecibles.
- Cambia a Euler Ancestral o UniPC para obtener resultados más naturalistas o de mayor contraste.
- Experimenta con los muestreadores de la familia DPM para tareas avanzadas.
- Probar la compatibilidad:
- Asegúrate de que el muestreador sea compatible con tu modelo de difusión. Por ejemplo, evita LMS con Juggernaut XL.
- Ejecutar el flujo de trabajo:
- Ejecuta el proceso de generación de imágenes con el muestreador seleccionado.
- Observa los resultados, fijándote en artefactos, convergencia o divergencia.
- Ajustar el planificador:
- Si el resultado es ruidoso o tiene muchos artefactos, cambia a un planificador dinámico como Karus.
- Vuelve a ejecutar el flujo de trabajo y compara los resultados.
- Comparar resultados:
- Usa el panel de cola para navegar entre las imágenes generadas por distintas combinaciones de muestreador y planificador.
- Evalúa las diferencias en detalle, contraste y resolución de artefactos.
Ejemplo: comparar muestreadores y planificadores
Configuración del escenario
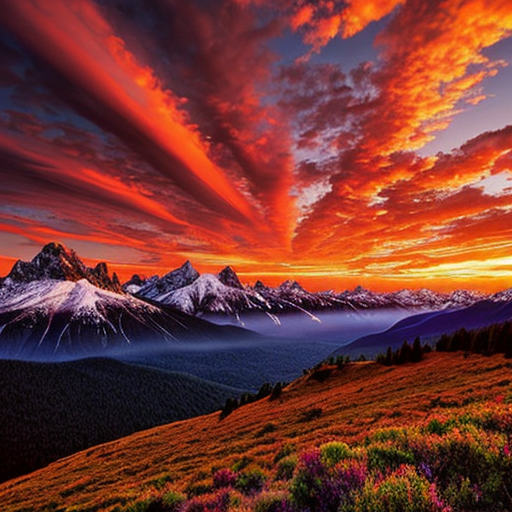
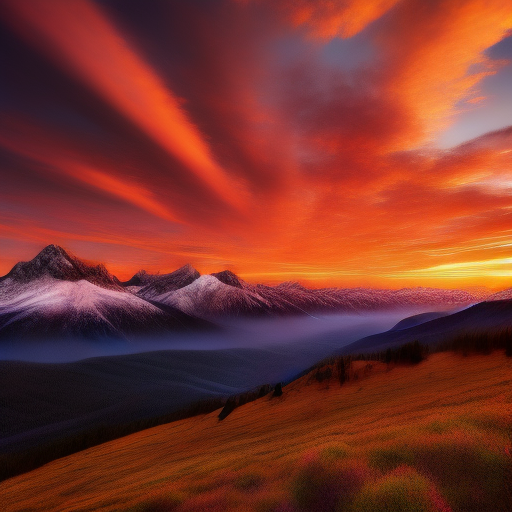
- Prompt: “A vibrant sunset over a mountain range with clouds, realistic style.”
- Semilla fija: 599869489844012
- CheckPoint: Realistic Vision 5.1
- Pasos: 50
- Escala CFG: 7.5
- Resolución: 512×512
Tabla comparativa
| Combinación de muestreador y planificador | Descripción del resultado | Fortalezas | Debilidades |
|---|---|---|---|
| Euler + Normal | Produce una imagen básica con un atardecer y montañas claros, pero sin detalles finos. | Rápido y computacionalmente eficiente. | Las nubes pueden parecer planas y los colores pueden carecer de viveza. |
| Euler_Ancestral + Karras | Genera una imagen más vibrante, con formaciones de nubes suaves y aleatorias. | Añade diversidad y un toque artístico a la imagen. | Puede introducir ligeras incoherencias en las formas de las montañas. |
| DPM++_2M + Exponential | Crea una imagen muy detallada y realista, con bordes de montaña nítidos y nubes suaves. | Produce resultados de alta calidad y fotorrealistas. | Computacionalmente intensivo y más lento. |
| DDIM + Linear_Quadratic | Produce una imagen equilibrada, con buen detalle y transiciones suaves entre los elementos. | Más rápido que las variantes de DPM++ manteniendo una calidad aceptable. | Puede carecer del refinamiento extremo de los muestreadores DPM++. |
| DPM++_2S_Cfg_PP + KL_Optimal | Genera un atardecer sorprendentemente realista, con intrincados detalles de nubes y texturas de montaña nítidas. | Ofrece el mayor refinamiento y un resultado sin artefactos. | Requiere recursos computacionales considerables y un tiempo de procesamiento mayor. |
| DPM_Fast + Beta | Produce una imagen razonablemente detallada, con buenos colores y texturas. | Más rápido que la mayoría de los muestreadores basados en DPM. | Puede sacrificar algo de detalle y nitidez por velocidad. |
| Gradient_Estimation + Karras | Genera una imagen artística con transiciones en forma de degradado entre el atardecer y las montañas. | Ideal para flujos de trabajo creativos o de investigación. | Puede no ser adecuado para resultados fotorrealistas. |
| DEIS + Normal | Produce una imagen rápida, moderadamente detallada y de calidad aceptable. | Extremadamente rápido y computacionalmente eficiente. | Las nubes y las montañas pueden parecer demasiado simplificadas. |
Ejemplo de comparación visual
1. Euler + Normal
- Resultado: Imagen básica con montañas y nubes visibles, pero sin texturas intrincadas.
- Caso de uso: Prototipado o pruebas rápidas.
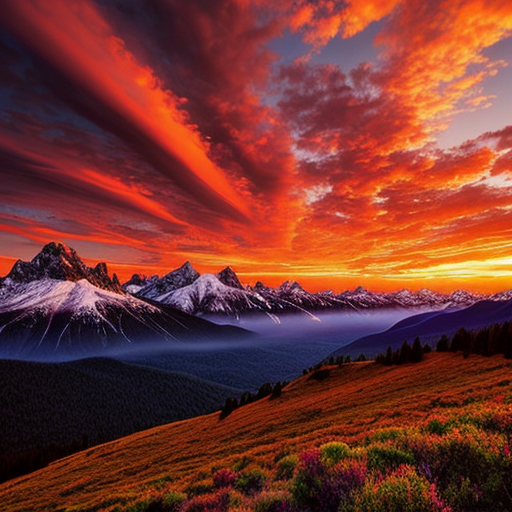
2. Euler_Ancestral + Karras
- Resultado: Colores vibrantes con formaciones de nubes aleatorias, con tendencia a la interpretación artística.
- Caso de uso: Flujos de trabajo creativos en los que se prioriza la diversidad.
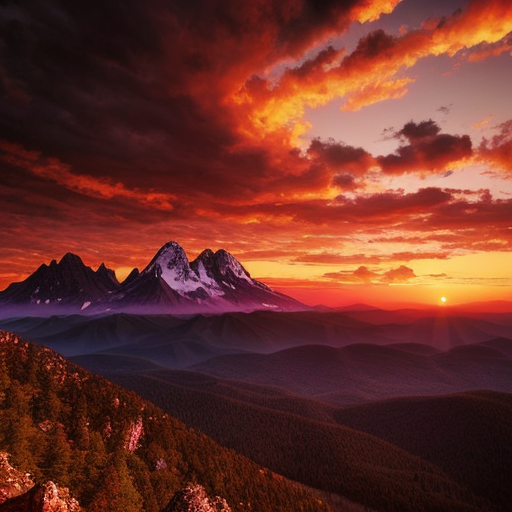
3. DPM++_2M + Exponential
- Resultado: Montañas y nubes muy detalladas, con transiciones suaves y efectos de iluminación realistas.
- Caso de uso: Generación de imágenes de alta calidad y fotorrealistas.
4. DDIM + Linear_Quadratic
- Resultado: Imagen equilibrada con buen detalle y degradados suaves, adecuada para uso general.
- Caso de uso: Flujos de trabajo más rápidos sin sacrificar demasiada calidad.
Puntos clave
Muestreadores rápidos (Euler, DEIS):
Ideales para resultados rápidos, pero pueden carecer de detalle y refinamiento.
Útiles para prototipado o entornos con pocos recursos.
Muestreadores de alta calidad (variantes de DPM++):
Producen imágenes realistas y detalladas, pero son computacionalmente intensivos.
Ideales para la producción final o flujos de trabajo que requieren alta precisión.
Muestreadores creativos (variantes ancestrales):
Introducen aleatoriedad y diversidad, lo que los hace ideales para resultados artísticos.
Pueden sacrificar coherencia o realismo en aras de la creatividad.
Impacto del planificador:
Normal: Resultados estándar sin grandes mejoras.
Karras: Mejora la viveza y reduce los artefactos.
Exponential: Transiciones suaves y refinamiento temprano.
Consejos para optimizar la elección de muestreador y planificador
- La experimentación es clave:
Prueba varias combinaciones de muestreador y planificador para encontrar la pareja óptima para tu modelo y caso de uso. - Comprender los requisitos del modelo:
Investiga la compatibilidad de tu modelo de difusión con muestreadores y planificadores específicos. Por ejemplo, los muestreadores de la familia DPM suelen requerir planificadores dinámicos para obtener los mejores resultados. - Usar muestreadores ancestrales para obtener diversidad:
Si tu objetivo es generar resultados diversos y naturalistas, considera usar muestreadores ancestrales como Euler Ancestral. - Aprovechar los planificadores dinámicos:
Combina los muestreadores con planificadores dinámicos como Karus para mejorar el rendimiento y reducir los artefactos.
Conclusión
Los muestreadores y los planificadores son la base de los modelos de difusión y dan forma a la calidad y las características de las imágenes generadas. Al comprender su funcionamiento y experimentar con combinaciones, puedes liberar todo el potencial de tus flujos de trabajo. Tanto si perfeccionas resultados suaves con muestreadores convergentes como si resuelves detalles intrincados con variantes ancestrales, el planificador adecuado puede marcar la diferencia.