在使用擴散模型時,理解取樣器和排程器的機制對於獲得最佳結果至關重要。這些元件會影響如何從潛在空間中去除雜訊,從而塑造最終輸出的品質和特徵。本指南將深入探討取樣器的工作原理,解釋它們的重要性,並提供可行的步驟,幫助您為工作流程選擇最佳的取樣器-排程器組合。
目錄
什麼是取樣器?
取樣器是引導擴散過程的演算法,而擴散過程是擴散模型中影像生成的基礎。從宏觀上看,擴散模型從一片隨機雜訊開始,逐步細化以生成連貫的影像。取樣器透過控制每一步的雜訊去除過程來決定細化的方式。
取樣器的工作原理
- 潛在空間表示:
擴散模型在潛在空間中運行——這是影像的高維表示。最初,潛在空間中充滿了隨機雜訊。 - 迭代細化:
取樣器透過一系列數學運算迭代地從潛在空間中去除雜訊。這些運算由取樣演算法定義,決定了雜訊去除的速度和方式。 - 雜訊注入(可選):
某些取樣器(例如祖先取樣器)會在每一步注入額外的雜訊。這種隨機方法引入了隨機性,使模型能夠探索更多樣化的可能性並解析更精細的細節。 - 收斂與發散:
- 收斂型取樣器:逐步細化潛在空間,使後面的步驟與前面的步驟非常接近,從而產生更平滑、更可預測的結果。
- 發散型取樣器:引入隨機性,使後面的步驟可以偏離前面的步驟,從而產生更自然或更詳細的輸出。
- 最終解碼:
細化過程完成後,使用特定於模型的解碼器(例如 DAE 解碼器)對潛在空間進行解碼,以生成最終影像。
為什麼取樣器很重要
取樣器至關重要,因為它們直接影響:
- 影像品質:平滑度、細節解析度和偽影的有無取決於所使用的取樣器。
- 模型相容性:並非所有取樣器都適用於每個擴散模型。選擇不相容的取樣器可能導致結果不佳,甚至輸出無法使用。
- 處理時間:某些取樣器的計算量比其他取樣器更大,會影響影像生成所需的時間。
常用取樣器詳解
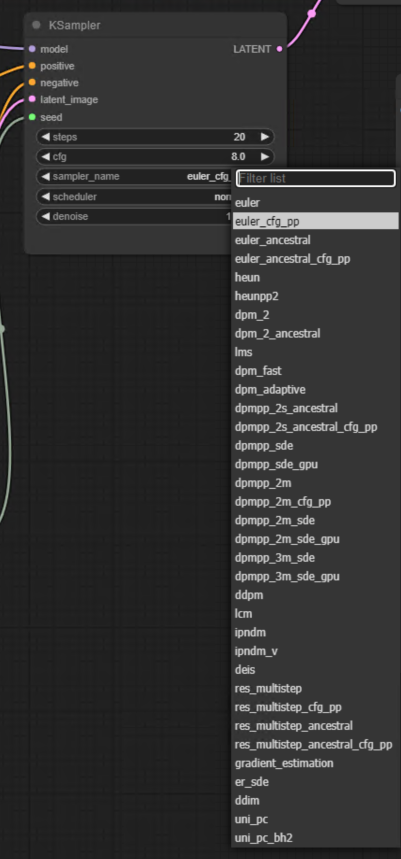
| 取樣器名稱 | 描述 | 使用案例 | 優點 | 缺點 |
|---|---|---|---|---|
| Euler | 一種簡單快速的取樣器,使用尤拉方法去除雜訊。 | 基本工作流程、快速測試和低複雜度模型。 | 速度快,計算效率高。 | 可能產生細節較少或品質較低的結果。 |
| Euler_Cfg_PP | 將 Euler 取樣器與 CFG(無分類器引導)配對,以實現更好的控制。 | 需要對影像生成進行精確引導的情境。 | 對最終輸出提供更好的控制。 | 比基本的 Euler 取樣器稍慢。 |
| Euler_Ancestral | Euler 的一個變體,引入隨機性以產生更多樣化的輸出。 | 需要輸出變化的創意工作流程。 | 產生多樣化且獨特的結果。 | 可能在輸出中引入雜訊或不一致。 |
| Euler_Ancestral_Cfg_PP | 將 Euler Ancestral 與 CFG 相結合,產生有引導但多樣化的輸出。 | 具有受控隨機性的創意工作流程。 | 有效平衡多樣性與控制。 | 可能更慢,計算強度也更大。 |
| Heun | 一種使用 Heun 方法的取樣器,可提高雜訊去除的準確性。 | 需要比 Euler 更高準確性的情境。 | 產生更平滑、更精細的結果。 | 由於準確性提高,比 Euler 稍慢。 |
| DPM_2 | 一種二階去噪擴散機率模型(DPM)取樣器。 | 需要精細結果的高品質工作流程。 | 產生具有精細細節的高品質輸出。 | 計算強度大且速度較慢。 |
| DPM_2_Ancestral | 為 DPM_2 取樣器引入隨機性,以產生多樣化的輸出。 | 需要輸出多樣性的創意工作流程。 | 在保持品質的同時產生多樣化的輸出。 | 可能產生不一致的結果。 |
| DPM_Fast | 一種為速度而設計的更快的 DPM 變體。 | 需要快速出結果且品質可接受的工作流程。 | 比其他 DPM 變體更快。 | 可能為了速度而犧牲一些細節和品質。 |
| DPM_Adaptive | 在擴散過程中動態調整雜訊去除過程。 | 需要自適應細化的複雜工作流程。 | 產生均衡且自適應的結果。 | 計算要求高。 |
| DPM++_2S_Cfg_PP | 一種有引導的 DPM++ 取樣器,針對高品質輸出進行了最佳化。 | 注重精度、需要有引導細化的工作流程。 | 產生高度精細且詳細的結果。 | 速度較慢,需要仔細調校。 |
| DPM++_SDE | 一種基於隨機微分方程(SDE)的 DPM++ 取樣器。 | 需要雜訊控制和平滑輸出的情境。 | 產生平滑且無偽影的結果。 | 計算強度大且速度較慢。 |
| DPM++_2M | 一種二階多步 DPM++ 取樣器。 | 需要多步細化的高品質工作流程。 | 產生詳細且高品質的結果。 | 計算要求高。 |
| DDIM | 用於更快推理的去噪擴散隱式模型(DDIM)取樣器。 | 需要更快出結果且品質可接受的情境。 | 比傳統擴散取樣器更快。 | 可能產生細節略少的輸出。 |
| Uni_PC | 一種使用 Uni-PC(均勻預測-校正)方法的取樣器。 | 需要均衡去除雜訊的工作流程。 | 產生均衡且可預測的結果。 | 在複雜工作流程中的彈性有限。 |
| Uni_PC_BH2 | Uni-PC 的一個變體,雜訊去除能力更強。 | 需要平滑輸出的高精度工作流程。 | 產生比 Uni-PC 更平滑、更精細的結果。 | 計算要求高。 |
| IPNDM | 迭代機率雜訊擴散模型取樣器。 | 需要精確控制雜訊的迭代工作流程。 | 產生高度詳細且精細的輸出。 | 由於迭代處理,速度較慢。 |
| DEIS | 基於擴散的高效推理取樣器。 | 需要高效快速推理的情境。 | 速度快,計算效率高。 | 可能為了速度而犧牲一些品質。 |
| Gradient_Estimation | 一種專注於在擴散過程中估計梯度的取樣器。 | 需要梯度分析的研究型工作流程。 | 提供詳細的梯度資訊。 | 未針對通用影像生成進行最佳化。 |
什麼是排程器?
排程器透過定義每一步如何去除雜訊來控制取樣過程。取樣器決定了用於細化的演算法,而排程器則決定了雜訊去除的速度和模式。
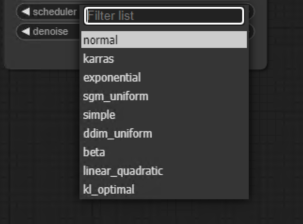
排程器的工作原理
排程器透過下列方式協調整個取樣過程:
- 雜訊去除策略:
決定是在每一步去除相同數量的雜訊,還是動態調整去除速率。 - 步驟調整:
控制隨著步驟數量的增加,細化過程如何演變。例如:- 均勻排程器在每一步去除固定數量的雜訊。
- 動態排程器隨著過程的推進減少的雜訊越來越少,從而可以在後面的步驟中進行更精細的調整。
- 提升取樣器效能:
將取樣器與合適的排程器配對,可以顯著提高影像品質並減少偽影。
常用排程器詳解
| 排程器 | 描述 | 使用案例 | 優點 | 缺點 |
|---|---|---|---|---|
| Normal | 預設排程器,套用標準的均勻雜訊去除過程。 | 基本工作流程和通用影像生成。 | 易於使用,與大多數取樣器廣泛相容。 | 如果沒有與最佳取樣器配對,可能會產生有雜訊的結果或偽影。 |
| Karras | 一種動態排程器,逐步調整雜訊去除,通常能改善結果。 | 需要高品質、無偽影輸出的進階工作流程。 | 減少偽影,提高影像品質。 | 可能需要針對特定取樣器進行微調。 |
| Exponential | 以指數模式逐漸減少雜訊,強調早期步驟。 | 早期細化至關重要的情境。 | 在潛在空間中產生更平滑的過渡。 | 可能難以在後面的步驟中解析精細細節。 |
| SGM_Uniform | 一種針對隨機梯度方法客製的排程器,套用均勻雜訊去除。 | 適用於隨機工作流程和針對 SGM 技術最佳化的模型。 | 確保在所有步驟中一致地去除雜訊。 | 對於需要動態調整雜訊的模型,可能缺乏彈性。 |
| Simple | 一種簡單直接、複雜度極低的排程器。 | 快速測試和偏好簡單性的工作流程。 | 速度快,易於設定。 | 針對高品質輸出的最佳化能力有限。 |
| DDIM_Uniform | 一種專為 DDIM(去噪擴散隱式模型)設計的排程器,採用均勻雜訊去除。 | 需要一致降低雜訊的基於 DDIM 的工作流程。 | 確保與 DDIM 取樣器的相容性。 | 可能無法與非 DDIM 取樣器很好地配合。 |
| Beta | 使用 Beta 分布來控制雜訊去除,強調某些步驟。 | 需要特別強調擴散過程某些階段的情境。 | 對雜訊去除模式提供更大的控制。 | 需要詳細設定並理解 Beta 分布。 |
| Linear_Quadratic | 結合線性和二次模式去除雜訊。 | 需要漸進式和激進式降噪相結合的複雜工作流程。 | 平衡平滑過渡與銳利細化。 | 如果沒有與合適的取樣器配對,可能會產生不一致的結果。 |
| KL_Optimal | 一種使用 KL 散度最佳化的排程器,可最大限度地減少雜訊偽影。 | 需要將雜訊和偽影降至最低的高精度工作流程。 | 產生高品質、無偽影的輸出。 | 計算強度大,可能需要仔細調校。 |
Karus Scheduler
- 工作原理:根據步驟數動態調整雜訊去除速率,最佳化細化過程以獲得更平滑的結果。
- 優點:提高取樣器效能,尤其適用於如下取樣器:
dpmpp_2m. - 限制:可能需要透過實驗才能找到特定工作流程的最佳設定。
實作工作流程:選擇取樣器和排程器
逐步流程
- 選擇取樣器:
- 先從 Euler 這樣的標準取樣器開始,以獲得平滑且可預測的結果。
- 切換到 Euler Ancestral 或 UniPC,以獲得更自然或更高對比度的輸出。
- 對於進階任務,可以嘗試 DPM 系列取樣器。
- 測試相容性:
- 確保取樣器與您的擴散模型相容。例如,使用 Juggernaut XL 時應避免使用 LMS。
- 執行工作流程:
- 使用選定的取樣器執行影像生成過程。
- 觀察結果,注意偽影、收斂或發散現象。
- 調整排程器:
- 如果輸出雜訊較多或偽影嚴重,請切換到 Karus 這樣的動態排程器。
- 重新執行工作流程並比較結果。
- 比較輸出:
- 使用佇列面板在不同取樣器-排程器組合產生的影像之間導覽。
- 評估細節、對比度和偽影解析方面的差異。
範例:比較取樣器和排程器
情境設定
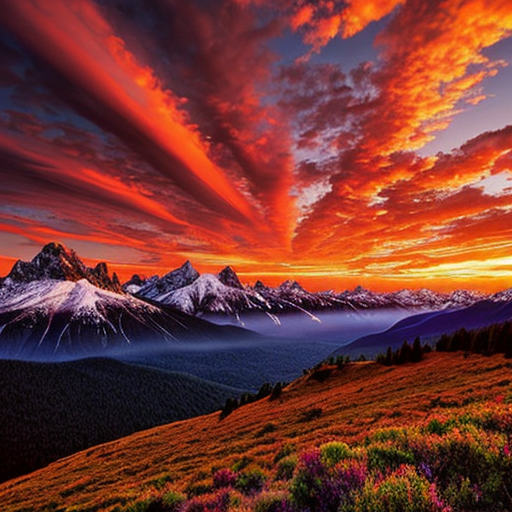
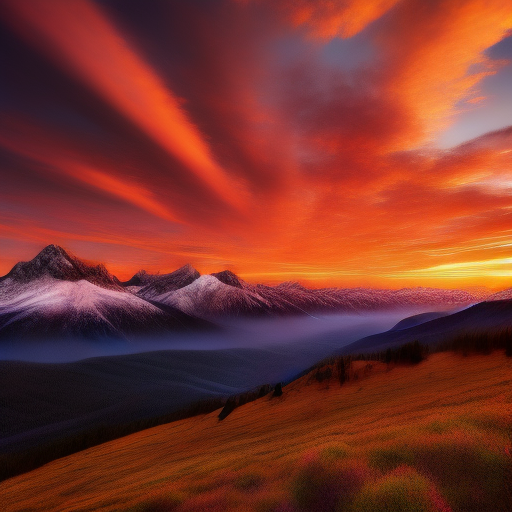
- 提示詞: “A vibrant sunset over a mountain range with clouds, realistic style.”
- 固定種子: 599869489844012
- CheckPoint: Realistic Vision 5.1
- 步數: 50
- CFG 比例: 7.5
- 解析度: 512×512
比較表
| 取樣器與排程器組合 | 結果描述 | 優點 | 缺點 |
|---|---|---|---|
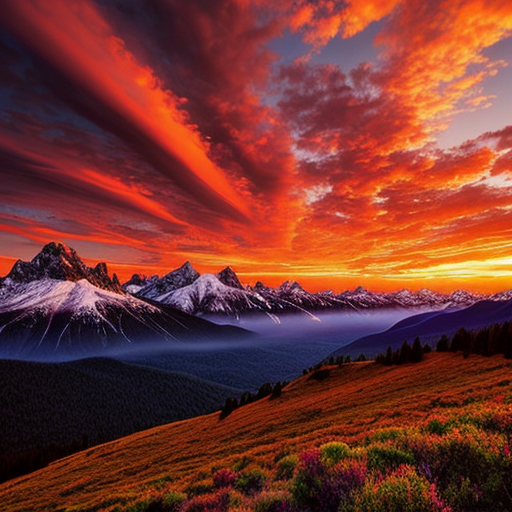
| Euler + Normal | 產生一幅基本影像,日落和山脈清晰,但缺乏精細細節。 | 速度快,計算效率高。 | 雲朵可能顯得扁平,色彩可能不夠鮮豔。 |
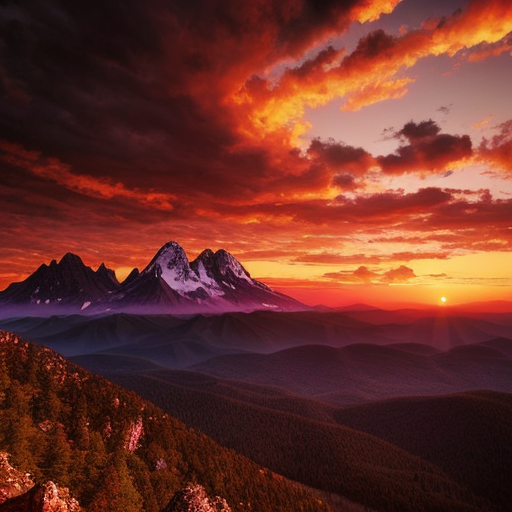
| Euler_Ancestral + Karras | 產生色彩更鮮豔的影像,雲層柔和且隨機成形。 | 為影像增添多樣性和藝術氣息。 | 可能在山體形狀上引入輕微的不一致。 |
| DPM++_2M + Exponential | 產生高度精細逼真的影像,山體邊緣銳利,雲層平滑。 | 產生高品質、照片級逼真的結果。 | 計算強度大且速度較慢。 |
| DDIM + Linear_Quadratic | 產生均衡的影像,細節良好,元素之間過渡平滑。 | 比 DPM++ 變體更快,同時保持不錯的品質。 | 可能缺乏 DPM++ 取樣器的極致細化效果。 |
| DPM++_2S_Cfg_PP + KL_Optimal | 產生令人驚嘆的逼真日落,雲層細節錯綜複雜,山體紋理銳利。 | 提供最高的細化程度和無偽影的輸出。 | 需要大量計算資源和更長的處理時間。 |
| DPM_Fast + Beta | 產生細節相當不錯、色彩和紋理良好的影像。 | 比大多數基於 DPM 的取樣器更快。 | 可能為了速度而犧牲一些細節和銳度。 |
| Gradient_Estimation + Karras | 產生一幅藝術影像,日落與山脈之間呈現漸變般的過渡。 | 非常適合創意或研究型工作流程。 | 可能不適合照片級逼真的輸出。 |
| DEIS + Normal | 快速產生細節適中、品質可接受的影像。 | 速度極快,計算效率極高。 | 雲朵和山脈可能顯得過於簡化。 |
視覺化比較範例
1. Euler + Normal
- 輸出:基本影像,山脈和雲朵清晰可見,但缺乏精細的紋理。
- 使用案例:快速原型製作或測試。
2. Euler_Ancestral + Karras
- 輸出:色彩鮮豔,雲層隨機成形,偏向藝術化詮釋。
- 使用案例:注重多樣性的創意工作流程。
3. DPM++_2M + Exponential
- 輸出:山脈和雲朵高度精細,過渡平滑,光照效果逼真。
- 使用案例:高品質、照片級逼真的影像生成。
4. DDIM + Linear_Quadratic
- 輸出:均衡的影像,細節良好,漸變平滑,適合通用用途。
- 使用案例:更快的工作流程,同時不會犧牲太多品質。
重點摘要
快速取樣器(Euler、DEIS):
非常適合快速出結果,但可能缺乏細節和細化效果。
適用於原型製作或資源有限的環境。
高品質取樣器(DPM++ 變體):
產生逼真、詳細的影像,但計算強度大。
非常適合最終生產或需要高精度的工作流程。
創意取樣器(祖先變體):
引入隨機性和多樣性,使其非常適合藝術化輸出。
可能為了創意而犧牲一致性或真實感。
排程器的影響:
Normal:標準結果,沒有重大改進。
Karras:提高鮮豔度並減少偽影。
Exponential:平滑過渡和早期細化。
優化取樣器和排程器選擇的技巧
- 實驗是關鍵:
測試多種取樣器-排程器組合,為您的模型和使用案例找到最佳配對。 - 了解模型需求:
研究您的擴散模型與特定取樣器和排程器的相容性。例如,DPM 系列取樣器通常需要動態排程器才能獲得最佳效果。 - 使用祖先取樣器獲得多樣性:
如果您的目標是產生多樣化且自然的輸出,可以考慮使用 Euler Ancestral 這樣的祖先取樣器。 - 利用動態排程器:
將取樣器與 Karus 這樣的動態排程器配對,以提高效能並減少偽影。
結論
取樣器和排程器是擴散模型的基礎,塑造著生成影像的品質和特徵。透過理解它們的機制並嘗試不同的組合,您可以充分釋放工作流程的潛力。無論您是使用收斂型取樣器細化平滑輸出,還是使用祖先變體解析錯綜複雜的細節,合適的排程器都能帶來巨大的差異。